
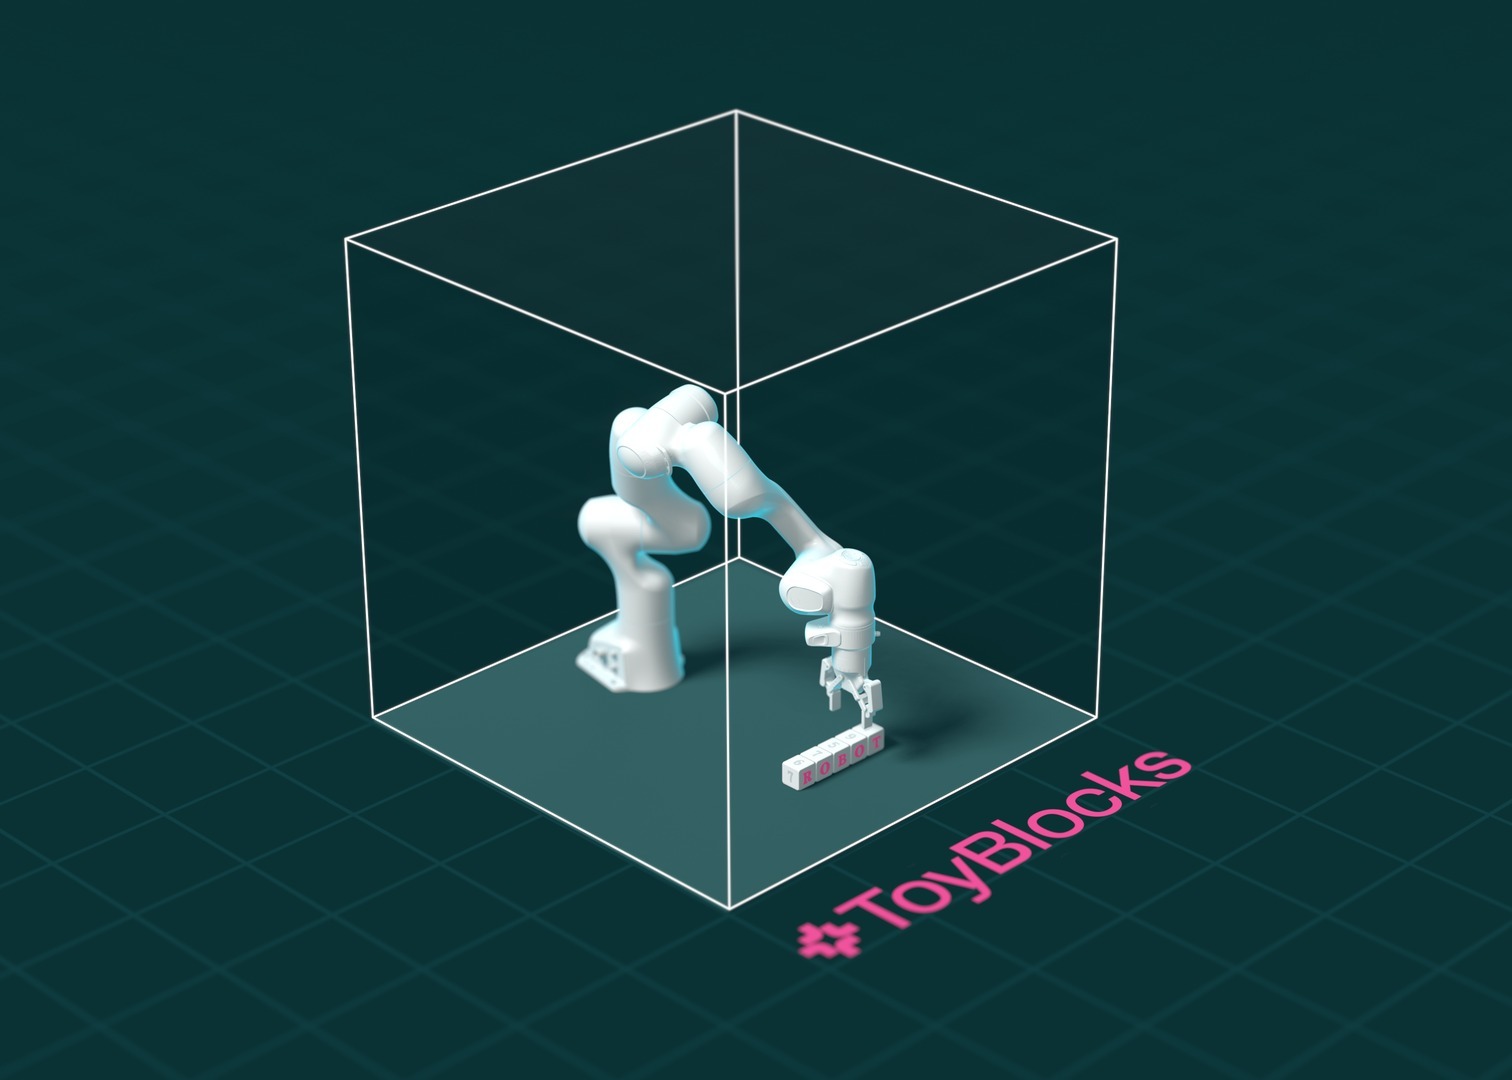
A Ai2 apresentou o ToyBlocks robôs com IA, um ambiente aberto de simulação criado para treinar, testar e comparar sistemas de manipulação robótica em condições controladas. O projeto importa porque reúne geração de dados, modelos, métricas e transferência para um braço físico em uma mesma estrutura, permitindo investigar por que um robô acerta ou falha.
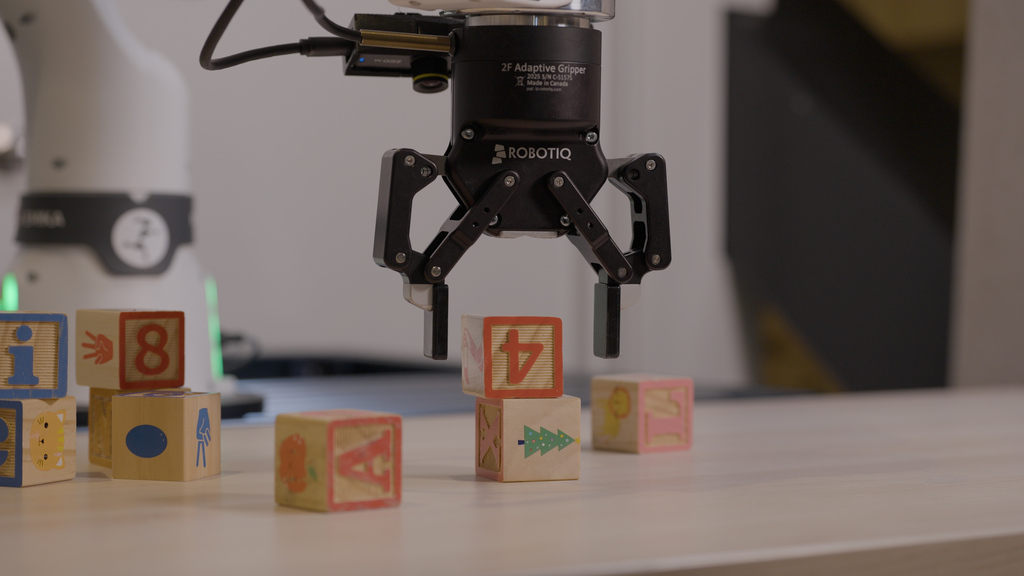
O primeiro cenário usa um braço robótico e blocos sobre uma mesa. Embora pareça simples, as tarefas exigem empurrar, virar, empilhar, localizar letras escondidas e organizar objetos. A proposta faz parte do conceito FoundationWorlds, ambientes restritos nos quais pesquisadores podem alterar dados de treinamento, repetir experimentos e medir o efeito de cada mudança.
Como o ToyBlocks treina robôs com IA
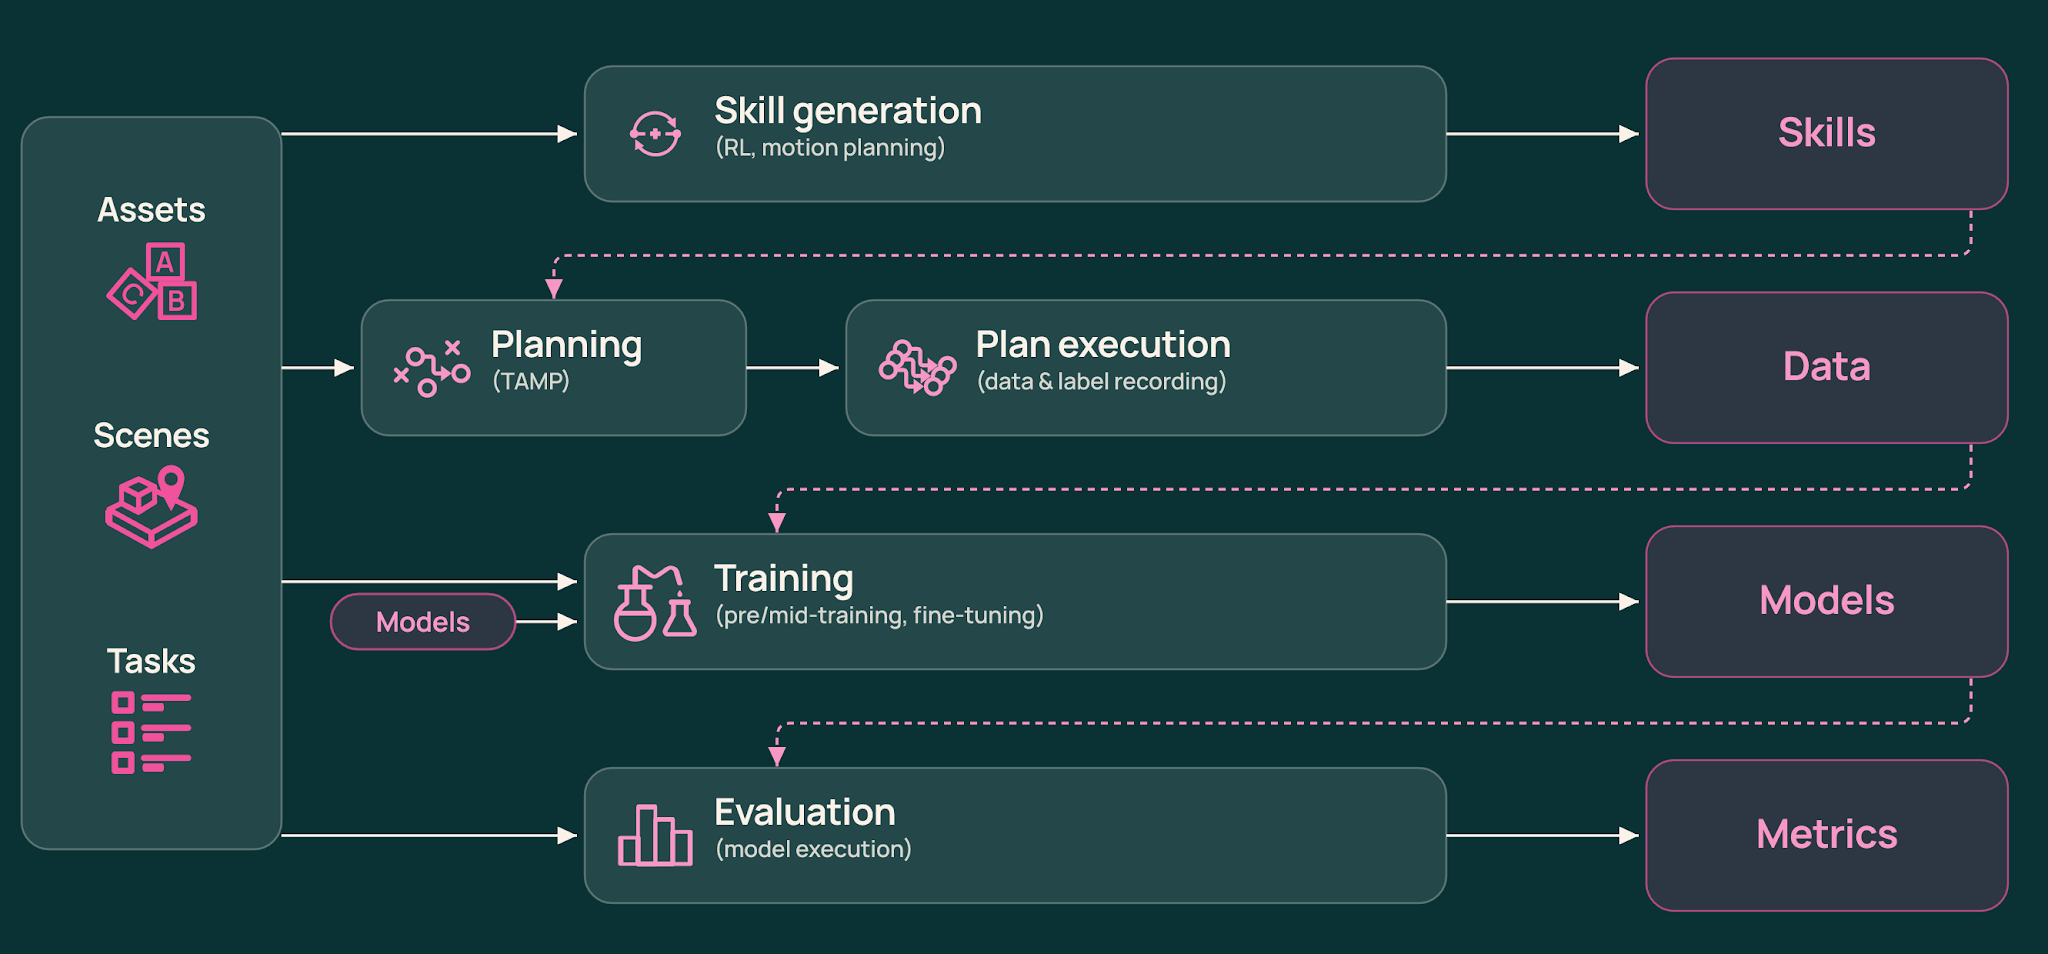
O ToyBlocks gera automaticamente demonstrações de tarefas em simulação, sem depender de uma pessoa controlando o robô para gravar cada movimento. Aprendizado por reforço e planejamento de movimento produzem habilidades curtas, como girar ou virar um bloco. Depois, um planejador combina essas habilidades em sequências maiores.
Segundo a apresentação oficial da Ai2, centenas de planos podem ser executados em paralelo em uma única GPU, chegando a até 24 vezes a velocidade do tempo real. O pacote inicial oferece 85.336 demonstrações de tarefas longas, quase 1.600 horas de execução robótica e 144 milhões de quadros.
Resultados mostram onde os modelos ainda falham
O ambiente permite separar o planejamento de alto nível do controle físico. Nos testes, o modelo Molmo 2 escolheu ações e objetos, enquanto o ManiFlow controlou o braço. Essa divisão ajuda a identificar se uma falha veio da decisão, da percepção visual ou da execução do movimento.
Em tarefas com letras, um agente precisava procurar blocos, descobrir faces ocultas e montar palavras. Ele resolveu corretamente ou reconheceu que a tarefa era impossível em 63% dos casos. Os erros mais frequentes envolveram confusão entre letras parecidas e orientação incorreta dos caracteres. Em outro experimento, descrições de habilidades aprendidas pelo próprio agente elevaram o sucesso de 24% para 63%, acima dos 36% obtidos com descrições escritas por um especialista humano.
A transferência da simulação para o mundo físico também foi testada. Habilidades individuais do ManiFlow tiveram 80% de sucesso no simulador e 81,1% no robô real. Já o sistema hierárquico com Molmo 2 e ManiFlow alcançou 55,5% em simulação e 50% no equipamento físico. A Ai2 ressalta que são necessários mais testes para aumentar a confiança estatística.
O que muda para pesquisadores e empresas
O valor prático do ToyBlocks está menos nos blocos e mais na possibilidade de comparar métodos com variáveis controladas. Uma equipe pode mudar a proporção de exemplos de rotação, retirar determinadas posições do treinamento e verificar se o modelo realmente generaliza para regiões ou combinações novas.
- Laboratórios: ganham uma base reproduzível para testar modelos de visão, linguagem e ação.
- Desenvolvedores: podem usar o código aberto do ToyBlocks, os geradores de tarefas e as rotinas de avaliação.
- Empresas de robótica: recebem uma referência para estudar a diferença entre desempenho simulado e físico antes de ampliar testes caros.
- Equipes de IA: podem avaliar agentes que usam ferramentas por linguagem natural, inclusive por interfaces compatíveis com MCP.
O projeto complementa iniciativas de simulação mais amplas, como o NVIDIA Cosmos 3, mas adota um domínio pequeno para tornar as causas das falhas mais observáveis. Isso é útil para separar demonstrações impressionantes de evidências repetíveis sobre aprendizado e generalização.
Pacote aberto e próximos passos
A Ai2 publicou ativos de simulação, geradores de tarefas e demonstrações, código de treinamento, conjuntos de validação e dois modelos. O conjunto de dados do ToyBlocks pode ser usado para criar novas combinações de treinamento e estudar falhas não cobertas nos experimentos iniciais.
Uma segunda versão de dados está prevista para as próximas semanas, com mais habilidades e avaliações. Entre as direções estudadas estão manipulação com dois braços, mãos robóticas com sensores de força e tarefas em pilhas desorganizadas. O avanço dependerá de resultados reproduzidos por outras equipes, não apenas do desempenho divulgado no lançamento.


Leave a comment