
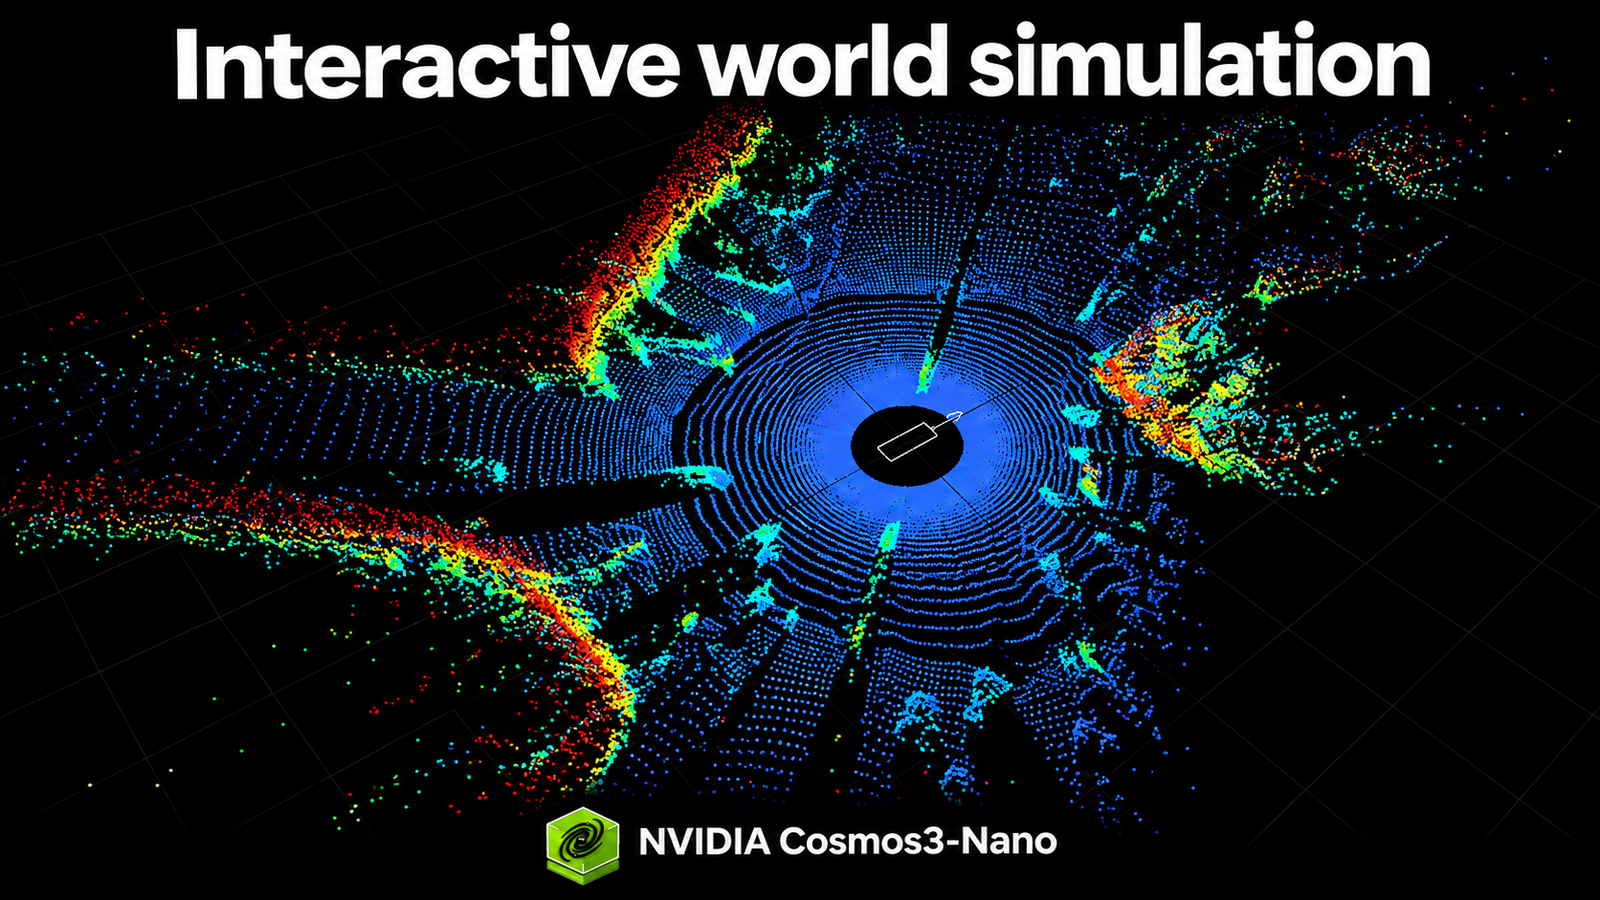
A NVIDIA Cosmos 3 ganhou quatro novos checkpoints de pesos abertos voltados à simulação interativa de veículos e robôs. Apresentados em 5 de novembro pela NVIDIA no blog da Hugging Face, eles permitem gerar cenas com múltiplas câmeras e LiDAR, transformar controles de simuladores em vídeo e prever como um ambiente muda após ações de um robô.
O lançamento importa porque treinamento e teste de sistemas físicos dependem de situações variadas, caras ou arriscadas de reproduzir no mundo real. Os novos modelos oferecem pontos de partida especializados para criar dados sintéticos e ambientes virtuais, mas não eliminam a necessidade de validar resultados com sensores, simuladores e testes reais.
O que muda no NVIDIA Cosmos 3
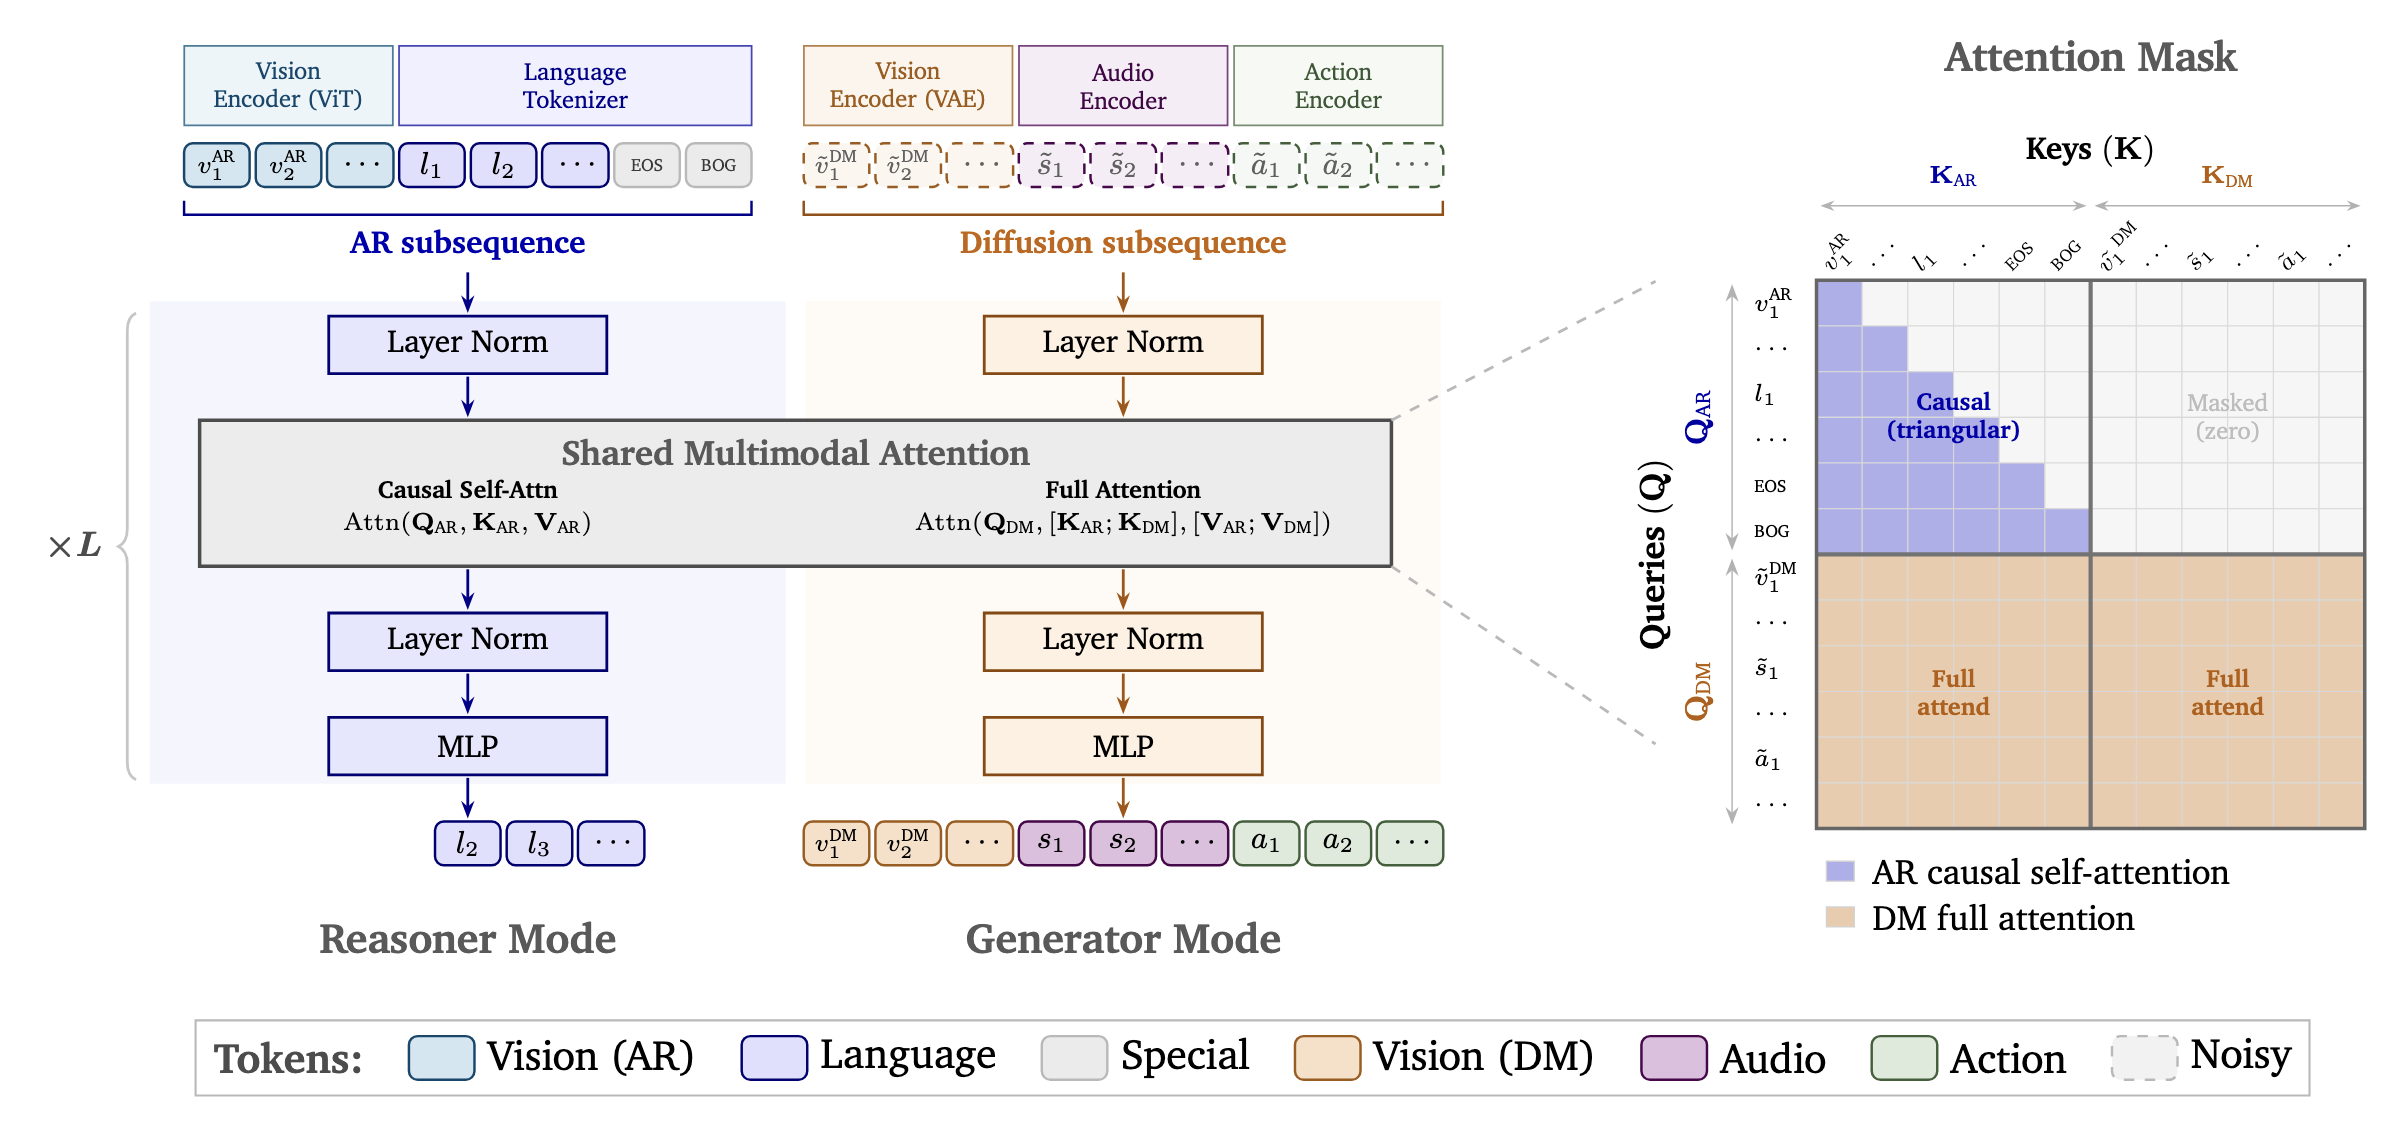
Os quatro modelos são versões pós-treinadas do Cosmos 3 Nano, com 16 bilhões de parâmetros treináveis cada. Segundo o anúncio oficial, os pesos usam a licença OpenMDW 1.1, que admite usos comerciais e não comerciais sob seus termos. Isso abre espaço para pesquisa, adaptação e comparação, sem significar que qualquer uso esteja livre de condições.
A família Cosmos combina modelos de raciocínio e geração para aplicações de IA física. O repositório oficial no GitHub reúne código, receitas e caminhos de inferência, pós-treinamento e avaliação. A NVIDIA também informa suporte a ferramentas como Diffusers, Transformers, vLLM, TensorRT-LLM e NIM.
Quatro modelos de simulação e seus usos
| Modelo | Função principal | Uso prático |
|---|---|---|
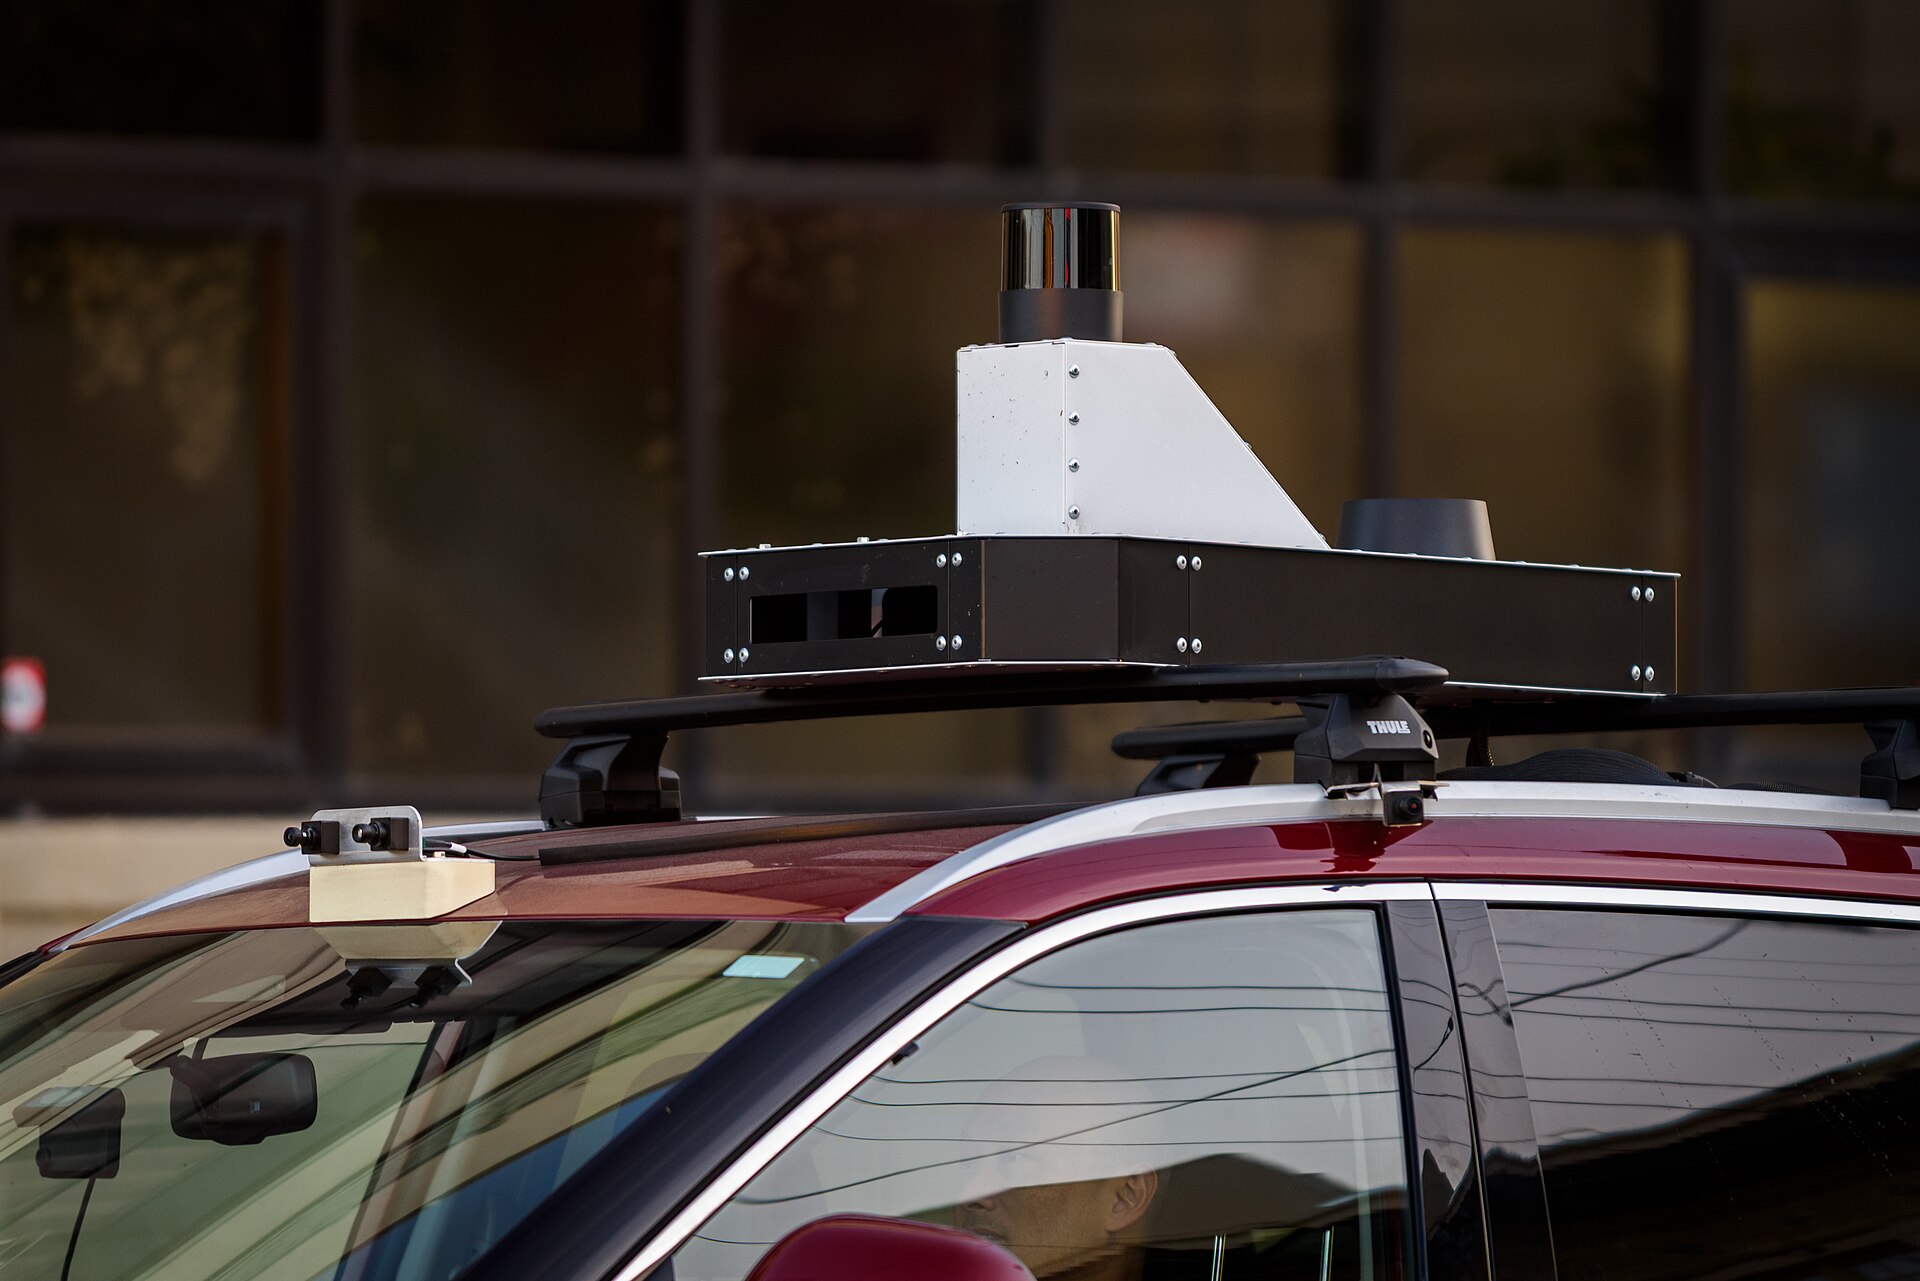
| Transfer-Auto | Gera até 11 visões de câmera sincronizadas e dados LiDAR | Ampliar conjuntos de treino com clima, iluminação e horários variados |
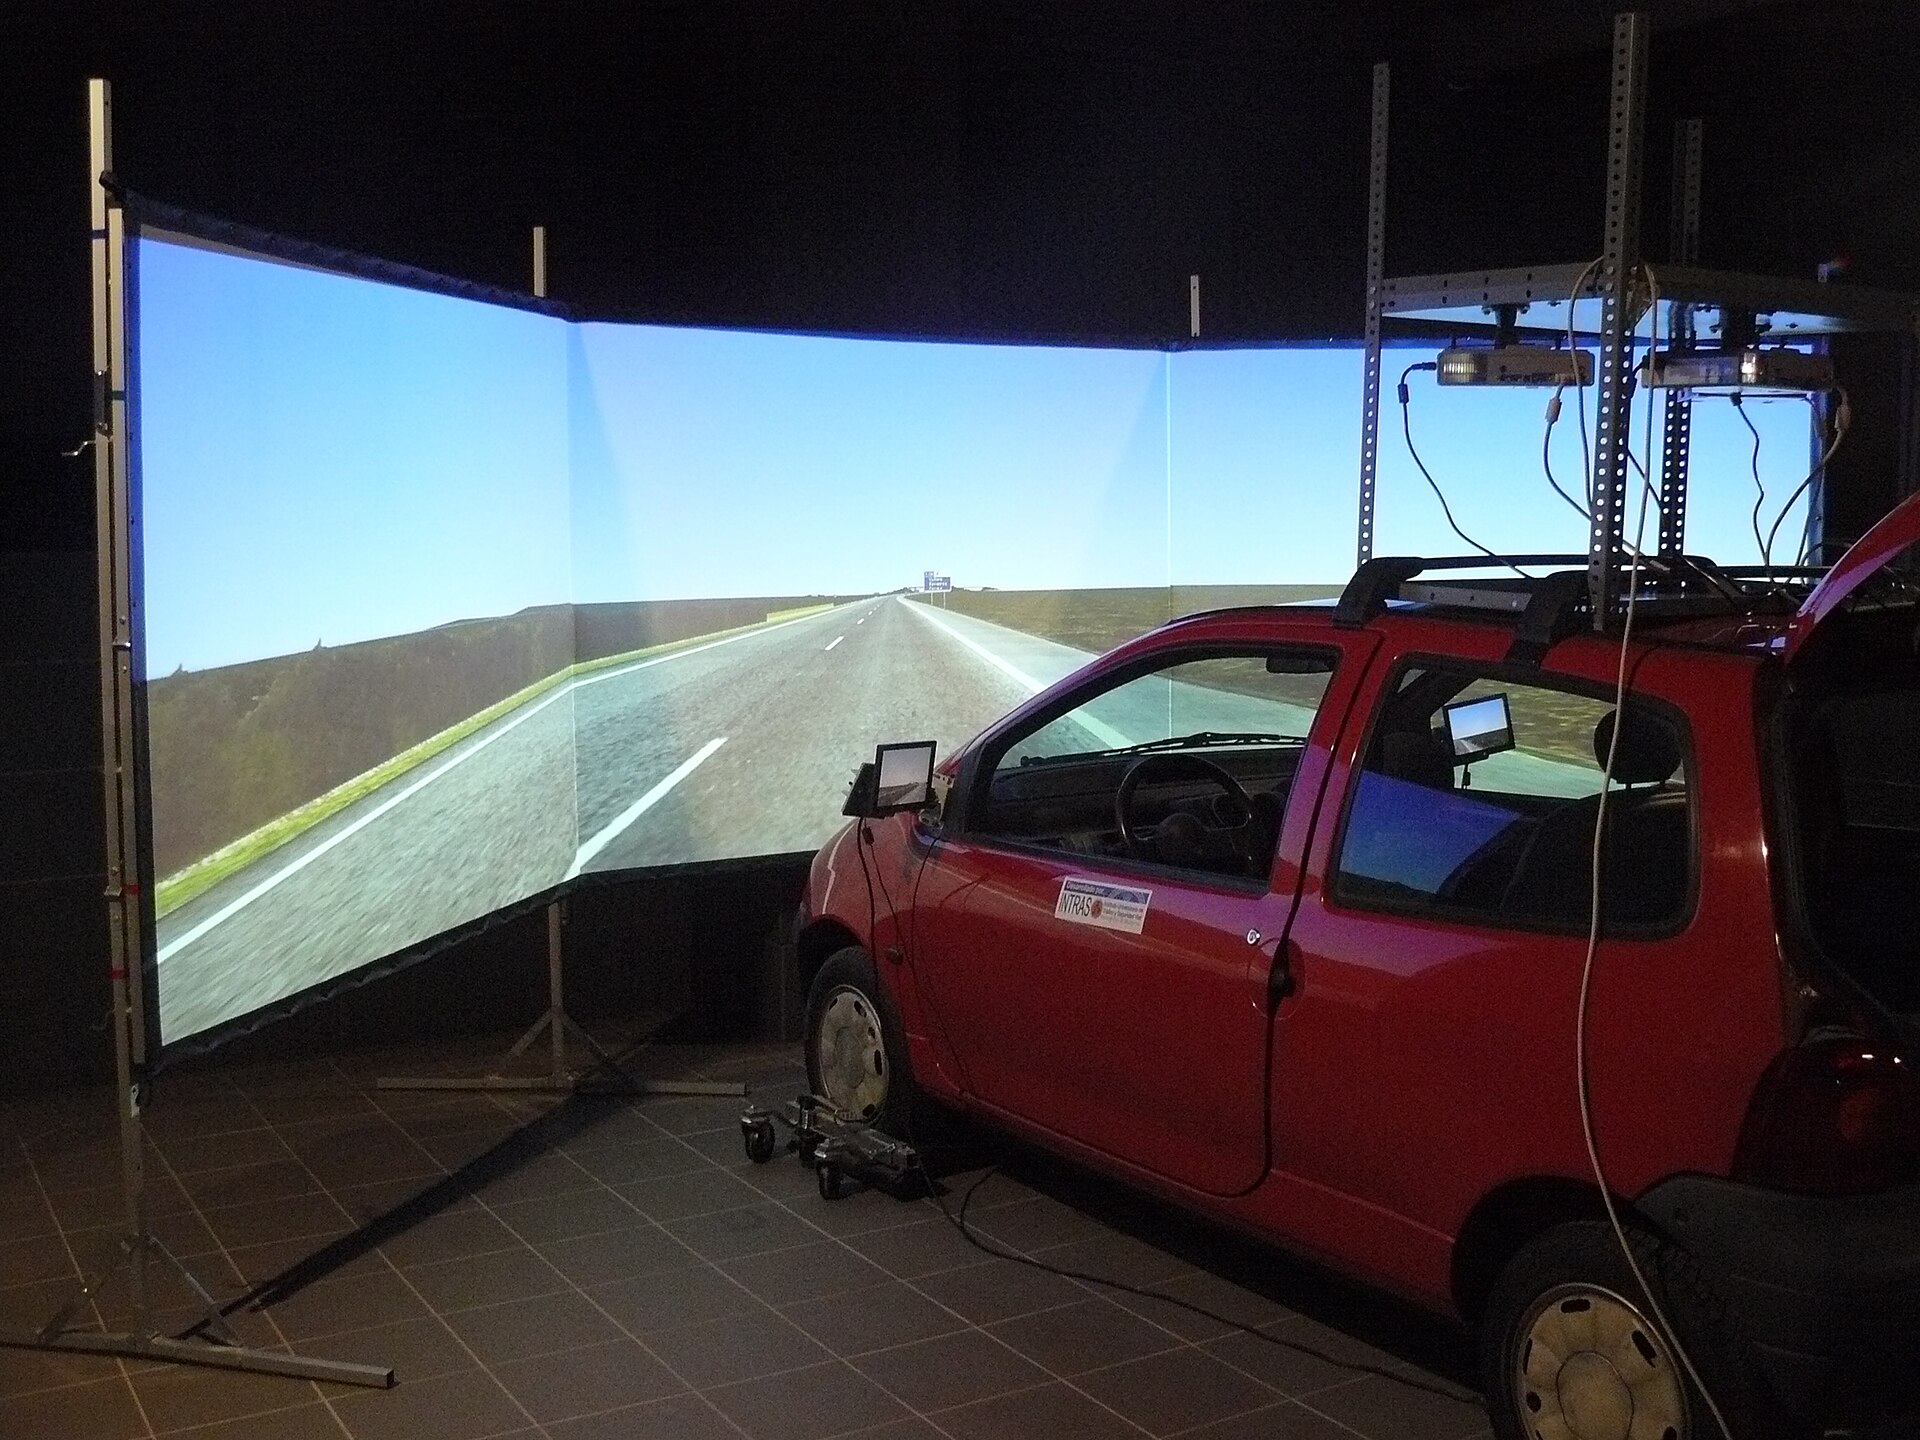
| Sim-Auto | Produz sequências contínuas de câmera e LiDAR a partir de controles atualizados | Testar políticas de direção em simulações interativas |
| Sim-Transfer | Converte profundidade, segmentação, bordas e texto em vídeo RGB | Dar aparência fotorealista a estados calculados por um simulador físico |
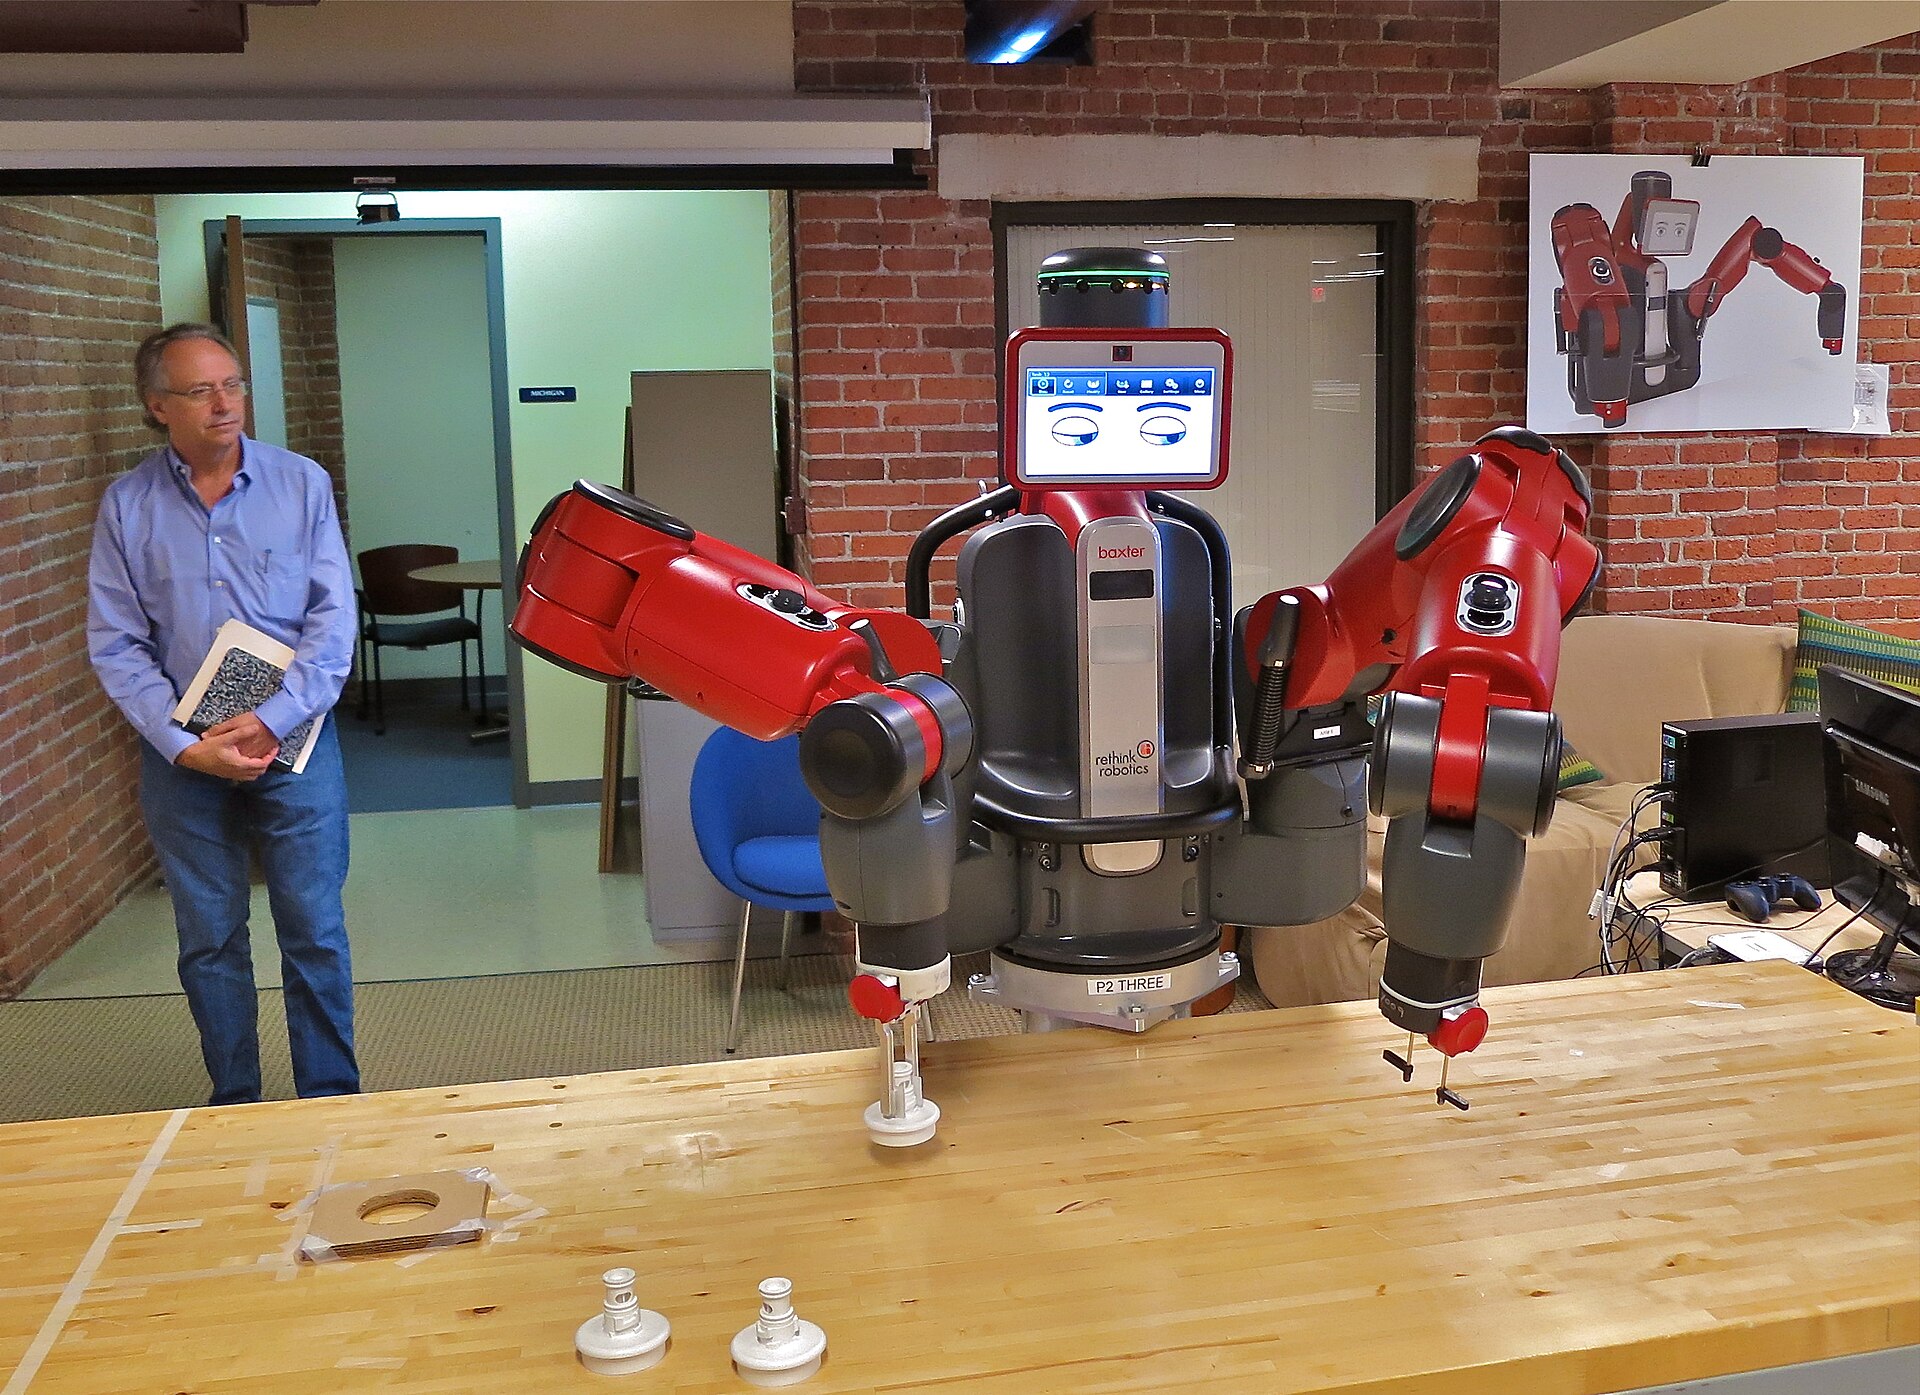
| Sim-Bimanual | Prevê observações após movimentos de robô ou câmera | Simular tarefas de manipulação com dois braços |
A distinção central está entre gerar dados previamente e responder a ações em sequência. Transfer-Auto é direcionado à produção offline de dados de direção. Sim-Auto usa histórico e novos controles para criar pequenos trechos sucessivos. Sim-Transfer mantém movimento e estado físico no simulador e gera a camada visual. Sim-Bimanual prevê diretamente a próxima observação a partir da cena e dos comandos.
O que muda para equipes de robótica e mobilidade
Para equipes de veículos autônomos, o ganho potencial está em variar cenários sem reconstruir cada situação manualmente. É possível explorar mudanças de clima, horário, configuração de câmeras e sinais de trânsito, além de combinar imagem e LiDAR. Isso pode aumentar a cobertura de testes, desde que a geometria e a sincronização sejam verificadas.
Em robótica, os checkpoints criam uma ponte entre ação e observação. Um sistema pode testar como uma política reage a mudanças de câmera ou movimentos de braços antes de ocupar uma máquina real. A utilidade é maior para prototipagem, geração de dados e comparação de métodos do que para certificar segurança. A própria documentação alerta para inconsistências temporais, deformação de objetos e dinâmicas fisicamente implausíveis em cenas complexas.
Na prática, a abertura reduz o custo de começar um experimento, mas a infraestrutura continua exigente. O exemplo de Sim-Bimanual foi testado em uma GPU GB200, sem que isso seja apresentado como requisito mínimo. Já a família completa inclui versões de 64 bilhões, 16 bilhões e 4 bilhões de parâmetros para diferentes níveis de hardware. Para quem acompanha modelos abertos em português, o portal também explicou o lançamento do Lumi IA com 4 bilhões de parâmetros.
O ponto de atenção é separar demonstração de desempenho comprovado. Pesos acessíveis, notebooks e receitas facilitam auditoria e adaptação, porém não garantem fidelidade física nem segurança operacional. Empresas interessadas devem avaliar licença, custo computacional, qualidade dos próprios dados e métricas específicas antes de incorporar as saídas em processos críticos.


Leave a comment